- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
¿Qué hace que un perro robot sea adecuado para operaciones industriales complejas?
A perro robotestá diseñado para ir más allá de las limitaciones de los robots móviles con ruedas convencionales cuando las tareas industriales implican escaleras, pendientes, terrenos irregulares, pasajes estrechos, escombros, túneles u otros terrenos difíciles. Su valor proviene de la combinación de movilidad cuadrúpeda, navegación autónoma, percepción ambiental, detección de tareas específicas, equipos modulares y operación continua. Sin embargo, para los usuarios industriales la movilidad por sí sola no es suficiente. Una plataforma práctica también debe admitir movimiento estable, recopilación de datos, integración de equipos, gestión de baterías, mantenimiento y operación en condiciones ambientales definidas. Esto hace que la arquitectura de la plataforma y la planificación de aplicaciones sean fundamentales para una implementación exitosa en inspección, monitoreo de infraestructura, fabricación inteligente, soporte de emergencia y otros escenarios operativos profesionales.
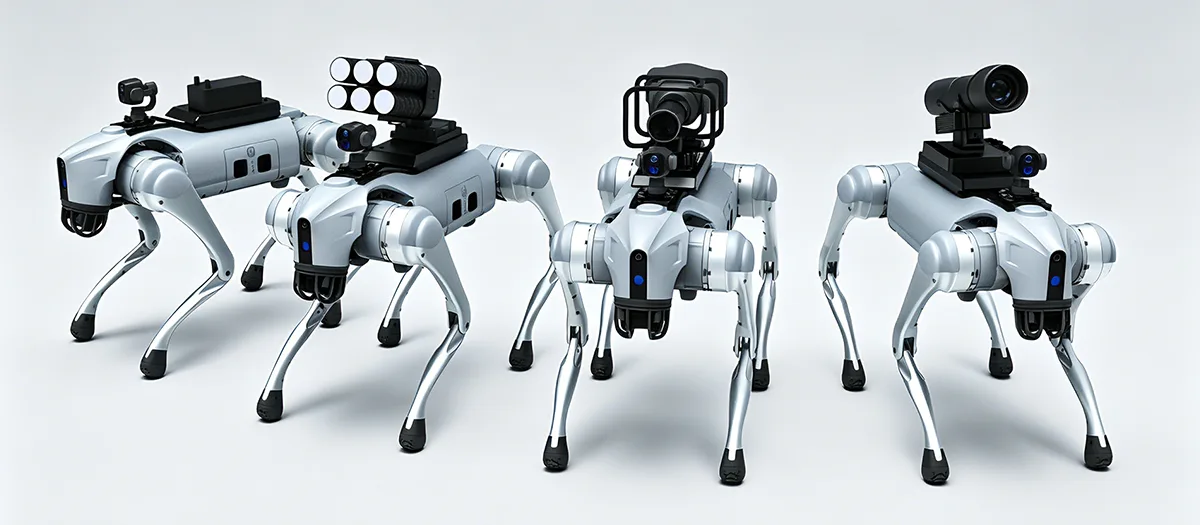
Tabla de contenido
Haga clic en una sección para ir directamente a la discusión técnica correspondiente.
- 1. ¿Qué define a un robot cuadrúpedo industrial?
- 2. ¿Qué hace que la movilidad con las piernas sea útil en terrenos difíciles?
- 3. ¿Qué funciones autónomas mejoran la operación industrial?
- 4. ¿Qué papel juega la percepción multisensorial?
- 5. ¿Qué tareas de inspección puede soportar una plataforma cuadrúpeda?
- 6. ¿Qué pueden agregar los equipos modulares a la plataforma?
- 7. ¿Para qué condiciones debería diseñarse la plataforma?
- 8. ¿Cómo pueden los robots cuadrúpedos reducir la exposición a áreas de trabajo difíciles?
- 9. ¿Cómo se deben integrar los equipos y los sensores?
- 10. ¿Qué deberían evaluar los compradores antes de elegir una plataforma?
- 11. ¿Cómo es un proceso de implementación estructurado?
- 12. ¿Cuál es la dirección futura de la robótica cuadrúpeda industrial?
- 13. Preguntas frecuentes
¿Qué define a un robot cuadrúpedo industrial?
Un robot cuadrúpedo industrial es una plataforma robótica móvil construida alrededor del movimiento de las piernas en lugar de ruedas o orugas. Su estructura de cuatro patas le permite sortear cambios de elevación y terreno irregular mientras transporta sensores, equipos de comunicación, hardware informático y otros equipos de aplicaciones específicas.
La característica definitoria no es simplemente la apariencia de cuatro patas. El valor de una plataforma cuadrúpeda proviene de la coordinación entre locomoción, percepción, control, potencia, estructura y equipamiento de tarea. El robot necesita comprender su entorno, ajustar su movimiento, mantener el equilibrio y llevar a cabo una rutina operativa definida.
Este diseño orientado al sistema separa las plataformas cuadrúpedas industriales de las máquinas simples controladas a distancia. Una plataforma profesional puede respaldar la planificación de rutas autónoma, la evitación de obstáculos, la recopilación de datos, el monitoreo de equipos y rutinas de patrulla repetibles. Estas funciones permiten que el robot participe en un flujo de trabajo operativo más amplio en lugar de actuar únicamente como una cámara móvil.
Movilidad de piernas El movimiento de cuatro patas permite que la plataforma supere escaleras, pendientes, huecos, suelos irregulares, terrenos sueltos y otros cambios de terreno.
Navegación inteligente La percepción, la planificación de rutas, el posicionamiento y la evitación de obstáculos pueden respaldar un movimiento más autónomo a través de entornos complejos.
Plataforma ampliable Los sensores y equipos modulares pueden adaptar una misma base robótica a diferentes tareas industriales, de inspección y monitoreo.
Por qué la movilidad cuadrúpeda cambia la automatización industrial
Los robots con ruedas tradicionales funcionan mejor en superficies relativamente predecibles. Su eficiencia puede disminuir cuando escaleras, zanjas, materiales sueltos, umbrales elevados o terrenos irregulares interrumpen el recorrido. Los sistemas con orugas pueden manejar algunas superficies desafiantes, pero también tienen limitaciones en espacios reducidos y cuando el entorno contiene cambios frecuentes de elevación.
El movimiento de las piernas aborda el problema de manera diferente. Cada pierna se puede controlar individualmente, lo que permite al robot colocar sus pies según el terreno. Esto proporciona más opciones para mantener el equilibrio mientras se mueve en entornos irregulares.
Para aplicaciones industriales, el beneficio práctico es el acceso. Un robot que puede moverse a través de más tipos de terreno puede potencialmente llegar a puntos de inspección, áreas de equipos, túneles, talleres y otros lugares donde una plataforma móvil convencional puede necesitar infraestructura adicional.
- El movimiento de cuatro patas soporta cambios de elevación y terrenos irregulares.
- La navegación autónoma puede reducir la necesidad de una dirección manual continua.
- Los sensores proporcionan información ambiental para tareas de movimiento e inspección.
- Las interfaces modulares permiten instalar diferentes equipos para diferentes aplicaciones.
- La recopilación de datos digitales puede conectar las operaciones de campo con análisis posteriores.
Principio fundamentalUn cuadrúpedo industrial debe evaluarse como un sistema operativo móvil completo. La movilidad es importante, pero las funciones de percepción, control, integración de equipos, energía y datos determinan qué tan útil llega a ser esa movilidad.
¿Qué hace que la movilidad con las piernas sea útil en terrenos difíciles?
Los terrenos difíciles son una de las áreas de aplicación más claras para la robótica cuadrúpeda. Los sitios industriales pueden contener escalones, rampas, zanjas, pasillos estrechos, escombros, áreas embarradas, pisos irregulares y cambios en la altura de la superficie. Una plataforma diseñada sólo para pisos planos puede requerir infraestructura adicional o puede no poder llegar a ciertas áreas.
Un robot cuadrúpedo puede colocar y levantar sus pies individualmente, lo que le permite adaptar su postura corporal a los cambios del terreno. Esto puede soportar el movimiento sobre pendientes, escalones, huecos y superficies irregulares mientras mantiene una relación más estable entre la plataforma y el suelo.
Escaleras y cambios de altura.
Las escaleras son un ejemplo sencillo de terreno que puede desafiar a las plataformas con ruedas. Cada rueda debe mantener un contacto adecuado con la superficie, mientras que el robot debe superar repetidos cambios verticales. Una plataforma con patas puede elevar piernas individuales y ajustar su postura para moverse entre escalones.
La capacidad exacta aún depende del diseño del robot, la geometría del paso, el sistema de control y las condiciones ambientales. El punto importante de ingeniería es que la estructura de patas proporciona opciones de movimiento adicionales que las ruedas no tienen.
Pendientes y superficies irregulares.
Los entornos industriales suelen incluir hormigón inclinado, grava, tierra suelta, terreno fangoso, canales de drenaje o superficies de transición. Una plataforma cuadrúpeda puede adaptar la posición de sus piernas y la actitud del cuerpo a medida que cambia el terreno.
El funcionamiento estable depende de la combinación de algoritmos de diseño mecánico, percepción, control de la marcha, tracción y equilibrio. Las piernas proporcionan la capacidad de movimiento físico, mientras que el sistema de control determina cómo se utiliza esa capacidad.
Espacios estrechos y desordenados
Los túneles industriales, talleres, corredores de tuberías y áreas de mantenimiento pueden contener obstáculos que limiten la ruta disponible. Una plataforma cuadrúpeda compacta puede navegar a través de algunos de estos espacios sin requerir una superficie de conducción plana y continua.
| Condición del terreno | Desafío para las plataformas móviles convencionales | Ventaja del diseño cuadrúpedo |
|---|---|---|
| Pasos | Los cambios verticales pueden interrumpir el contacto de las ruedas y el movimiento hacia adelante. | Las patas individuales se pueden levantar y colocar a diferentes alturas. |
| Pendientes pronunciadas | La tracción reducida y el ajuste limitado del cuerpo pueden afectar el movimiento. | La posición de las piernas y la postura del cuerpo se pueden ajustar durante el movimiento. |
| Escombros | Las superficies de contacto irregulares pueden hacer que el movimiento de las ruedas sea inestable | La colocación individual de los pies proporciona más opciones para sortear obstáculos. |
| suelo fangoso | La tracción de las ruedas o de las orugas puede variar según las superficies blandas. | La colocación de las piernas puede adaptarse a las condiciones cambiantes de contacto. |
| Brechas y barrancos | Los sistemas con ruedas pueden requerir puentes o desvíos | El movimiento de las piernas puede navegar alrededor o sobre características del terreno seleccionadas. |
El equilibrio importa tanto como el movimiento
No basta con poder desplazarse por terrenos difíciles. La plataforma necesita mantener el equilibrio mientras transporta sensores y equipos. Los cambios repentinos en la altura del suelo pueden afectar el centro de gravedad y la distribución de carga del robot.
Por lo tanto, los sistemas de control necesitan coordinar la marcha, la postura, la retroalimentación de los sensores y la velocidad del movimiento. Las funciones antivibración y antivuelco pueden ayudar a mantener un funcionamiento estable dentro del entorno operativo definido.
Esto es particularmente relevante cuando el robot lleva cámaras o equipos de medición. El movimiento excesivo puede reducir la calidad de los datos recopilados incluso cuando el robot permanece en posición vertical.
¿Qué funciones autónomas mejoran la operación industrial?
La robótica industrial se vuelve más útil cuando la plataforma puede realizar tareas repetibles sin requerir una dirección manual constante. Las funciones autónomas pueden reducir la carga de trabajo del operador y, al mismo tiempo, estructurar más el movimiento y la recopilación de datos.
Las plataformas cuadrúpedas modernas pueden combinar percepción ambiental, posicionamiento, planificación de rutas, evitación de obstáculos, ejecución de tareas y registro de datos. El grado de autonomía depende de la arquitectura del robot, los sensores, el software, las condiciones de comunicación y el entorno operativo.
Percepción ambiental
Antes de que un robot móvil pueda navegar de forma autónoma, necesita información sobre el entorno que lo rodea. Los sensores pueden identificar obstáculos, cambios de terreno, rutas abiertas y otras características relevantes.
Luego, el sistema de navegación utiliza los datos de percepción para determinar cómo debe moverse el robot. En un entorno cambiante, es posible que este proceso deba ejecutarse continuamente en lugar de basarse únicamente en un mapa fijo.
Planificación de caminos y evitación de obstáculos.
La planificación de rutas determina cómo puede viajar el robot entre puntos definidos. Evitar obstáculos le ayuda a adaptarse cuando un objeto bloquea la ruta planificada o cuando cambian las condiciones ambientales.
Para la inspección industrial, esto puede admitir rutas repetibles alrededor del equipo, a través de instalaciones o entre puntos de inspección designados. Los operadores pueden centrarse más en los resultados de la inspección en lugar de controlar manualmente cada movimiento.
Programación de tareas y recopilación de datos.
Una rutina de inspección autónoma puede combinar movimiento con detección. El robot puede viajar a ubicaciones definidas, recopilar imágenes o lecturas de sensores, registrar los resultados y luego continuar a la siguiente ubicación.
Esto crea un flujo de trabajo digital en el que el movimiento del robot y la información recopilada están conectados. En lugar de producir sólo una secuencia de vídeo, el sistema puede crear un registro estructurado de los resultados de la inspección.
Percibir
Los sensores recopilan información sobre el terreno, los obstáculos, el equipo y las condiciones circundantes.
Plan
El sistema de navegación determina una ruta adecuada según el espacio disponible y los requisitos de la tarea.
Acto
Las piernas y los sistemas de control coordinan el movimiento mientras se adaptan a los cambios en el entorno.
Registro
Se pueden almacenar imágenes de inspección, mediciones de sensores e información operativa para su posterior análisis.
La autonomía debe adaptarse al medio ambiente
El funcionamiento autónomo no significa que todos los entornos industriales deban estar completamente desatendidos. Algunos entornos requieren supervisión definida, intervención remota o confirmación del operador antes de tareas específicas.
Un enfoque más práctico es identificar qué partes del flujo de trabajo pueden automatizarse de manera confiable y dónde la toma de decisiones humana sigue siendo útil. La navegación, la recopilación repetida de datos y la ejecución de rutas rutinarias son fuertes candidatos para la automatización, mientras que los hallazgos inusuales pueden requerir una evaluación humana adicional.
¿Qué papel juega la percepción multisensorial?
La percepción proporciona a un robot móvil la información que necesita para comprender su entorno y realizar tareas específicas de la aplicación. Un solo sensor rara vez proporciona todo el tipo de información necesaria para el funcionamiento industrial.
Las cámaras visuales pueden proporcionar imágenes detalladas. Los sensores térmicos pueden revelar diferencias de temperatura. Los sensores de distancia pueden ayudar al robot a comprender la geometría circundante. Otros sensores pueden respaldar la localización, la medición ambiental o la inspección específica de equipos.
Detección visual
Las cámaras de alta definición pueden capturar imágenes y videos para observación de equipos, verificaciones de infraestructura, monitoreo de instalaciones y documentación. Los datos visuales suelen ser el punto de partida para la inspección porque los operadores pueden revisar directamente la apariencia de los componentes y las superficies.
Detección térmica
Las imágenes térmicas pueden identificar variaciones de temperatura que pueden no ser obvias en imágenes de luz visible. Esto puede resultar útil en equipos eléctricos, maquinaria, sistemas de energía y otros activos donde patrones de calor anormales pueden indicar una condición que requiere una evaluación adicional.
Percepción espacial
La información de distancia y profundidad puede ayudar al robot a comprender obstáculos, pasillos, escalones y otras características del entorno. Esto apoya la navegación y también puede contribuir a la cartografía y la documentación espacial.
| Categoría de sensores | Información primaria | Papel industrial potencial |
|---|---|---|
| Cámara de luz visible | Imágenes y vídeo | Inspección visual, documentación, observación de equipos. |
| Cámara térmica | Patrones de temperatura | Verificaciones de condiciones térmicas e identificación de calor anormal |
| Sensor de profundidad o rango | Distancia y relaciones espaciales. | Navegación, evitación de obstáculos y cartografía ambiental. |
| Sensor ambiental | Medidas ambientales definidas | Monitoreo del sitio y recopilación de datos específicos de la aplicación |
Por qué es importante la fusión de sensores
La fusión de sensores combina información de diferentes fuentes de detección para crear una representación más completa del entorno. Una cámara puede reconocer la apariencia de un objeto, mientras que un sensor de profundidad proporciona su distancia y posición.
La información térmica puede luego agregar otra capa al mostrar si el objeto tiene un patrón de temperatura inusual. La combinación de estas fuentes puede hacer que la inspección y la navegación sean más informativas que depender de un solo sensor.
La elección de la carga útil depende de la tarea
Más sensores no significan necesariamente un mejor sistema. Cada componente adicional añade peso, requisitos de energía, restricciones de montaje, demandas de procesamiento de datos y consideraciones de mantenimiento.
El enfoque correcto es seleccionar sólo la información necesaria para la tarea definida. Es posible que una plataforma de inspección visual no requiera una gran colección de sensores ambientales, mientras que un proyecto de monitoreo industrial puede necesitar varios tipos de datos para producir resultados útiles.
¿Qué tareas de inspección puede soportar una plataforma cuadrúpeda?
La inspección es una de las aplicaciones industriales más prácticas para la robótica cuadrúpeda porque la plataforma puede moverse a través de lugares que pueden resultar inconvenientes para las personas o difíciles para las máquinas con ruedas.
El robot puede seguir rutas definidas, detenerse en puntos de inspección, recopilar imágenes o datos de sensores y devolver la información a un sistema de análisis. Esto crea un flujo de trabajo de inspección repetible que se puede programar de acuerdo con los requisitos operativos de una instalación.
Inspección de fábrica y taller.
En los entornos de fabricación, los equipos suelen estar distribuidos en grandes instalaciones. Algunas áreas pueden estar elevadas, estrechas o separadas por cambios en el nivel del piso.
Una plataforma cuadrúpeda puede navegar por secciones seleccionadas de la instalación y recopilar información visual de máquinas, tuberías, gabinetes eléctricos, áreas estructurales y otros activos definidos.
Monitoreo de energía y equipos.
Los sensores térmicos y visuales se pueden combinar para la inspección de equipos donde las diferencias de temperatura son relevantes. El robot puede recopilar imágenes en ubicaciones predefinidas y comparar los resultados actuales con registros históricos.
Inspección de túneles y áreas confinadas
Los túneles, corredores de tuberías y otras áreas estrechas pueden presentar desafíos de acceso. Un robot móvil compacto puede ingresar a dichos espacios llevando cámaras, iluminación u otros sensores adecuados para la tarea de inspección.
Observación de infraestructura
Los activos de infraestructura a menudo requieren inspecciones repetitivas de áreas similares. Una ruta de robot repetible puede ayudar a estandarizar la recopilación de imágenes y proporcionar una secuencia operativa consistente.
- Inspección de rutina:Siga rutas predefinidas y recopile datos visuales o de sensores recurrentes.
- Monitoreo de equipos:Combine información visual y térmica para evaluar el estado.
- Observación estructural:Capture imágenes de superficies, juntas, tuberías y otros activos físicos seleccionados.
- Documentación de datos:Cree registros de inspección con marca de tiempo para su posterior comparación y análisis.
Ventaja de inspecciónLa automatización más útil no es simplemente reemplazar una ruta de inspección a pie. Está creando un ciclo repetible en el que se conectan el movimiento, la detección, el registro de datos y el análisis posterior.
Los datos de inspección deben estar estructurados.
Una gran colección de imágenes no es automáticamente útil. El sistema debe asociar datos con ubicaciones, equipos, rutas o puntos de inspección específicos para que los operadores puedan comprender de dónde proviene cada observación.
Cuando un sistema de inspección robótica se combina con el software adecuado, la información resultante puede respaldar el análisis de tendencias, la planificación del mantenimiento y la inspección de seguimiento. El flujo de trabajo exacto depende de las instalaciones y de la información requerida.
¿Qué pueden agregar los equipos modulares a la plataforma?
La modularidad permite que una plataforma robótica admita diferentes tareas cambiando o agregando equipos. Esto es particularmente útil en entornos industriales donde pueden ser necesarios varios tipos de inspección y monitoreo.
Los posibles equipos incluyen cámaras de luz visible, sistemas de imágenes térmicas, detectores de gas, unidades de iluminación, dispositivos de comunicación, sensores ambientales y otros módulos para tareas específicas. La configuración exacta depende de la capacidad de carga del robot, el sistema eléctrico, las interfaces de montaje y las condiciones de funcionamiento.
Equipo de inspección
Las cámaras y los sistemas de imágenes térmicas pueden transformar el robot en una plataforma de inspección móvil. Las cámaras visuales pueden documentar las condiciones físicas, mientras que los sensores térmicos pueden proporcionar información adicional sobre la distribución del calor.
Equipo ambiental
Los sensores ambientales y de gas pueden permitir que el robot recopile mediciones de áreas que pueden no ser convenientes para el acceso manual. Esto puede respaldar el monitoreo de flujos de trabajo en instalaciones industriales, túneles, talleres y otros entornos definidos.
Equipos de iluminación y comunicación.
Los módulos de iluminación pueden mejorar la calidad de la imagen en áreas oscuras y respaldar el funcionamiento en lugares con iluminación limitada. Los equipos de comunicación pueden permitir a los operadores intercambiar información con el personal en el área de operación.
Módulo visual Captura imágenes y videos para inspección visual, documentación y observación de equipos.
Módulo Térmico Proporciona información relacionada con la temperatura para complementar la inspección visual convencional.
Módulo Ambiental Recoge mediciones definidas de gas, aire u otras mediciones ambientales según la aplicación.
La modularidad debería tener interfaces definidas.
Un sistema modular sólo es práctico cuando el equipo se puede instalar sin crear problemas de compatibilidad innecesarios. Se deben definir claramente los puntos de montaje, las conexiones eléctricas, las interfaces de datos, las dimensiones físicas y los límites de peso.
Las interfaces estandarizadas pueden simplificar los cambios entre configuraciones de equipos. Al mismo tiempo, los proyectos especializados pueden requerir soportes, carcasas o disposiciones de alimentación personalizados cuando las interfaces estándar no cumplen con los requisitos de la aplicación.
La potencia y el peso deben considerarse juntos.
Cada módulo agregado cambia la configuración operativa completa. Un sensor más pesado aumenta la carga que soportan las piernas y el sistema de propulsión. La electrónica adicional puede aumentar el consumo eléctrico. Una carcasa más grande puede afectar el centro de gravedad o restringir el movimiento del robot.
Por lo tanto, el diseño modular funciona mejor cuando el robot se ha desarrollado prestando suficiente atención a las relaciones mecánicas y eléctricas entre la plataforma base y su equipo.
¿Para qué condiciones debería diseñarse la plataforma?
Los entornos industriales varían significativamente. El piso de un taller presenta desafíos diferentes a los de un área de construcción al aire libre, mientras que un túnel introduce limitaciones diferentes a las de un sitio industrial abierto.
Antes de seleccionar o desarrollar una plataforma robótica, se deben definir claramente las condiciones ambientales. Estas condiciones influyen en la estructura, los sensores, los algoritmos de movimiento, el sellado, el comportamiento de la batería y los requisitos de mantenimiento.
Lluvia y humedad
Los ambientes al aire libre pueden exponer los equipos robóticos a la lluvia, salpicaduras de agua y alta humedad. El nivel de protección adecuado depende del diseño de la plataforma y del entorno operativo previsto.
La humedad también puede afectar a los sensores y conectores. Para operaciones repetidas en exteriores, estos componentes deben considerarse durante el diseño mecánico y eléctrico en lugar de tratarse como detalles secundarios.
Polvo y materiales sueltos
Los sitios industriales pueden contener polvo, arena, escombros u otras partículas. Dichos materiales pueden ingresar a mecanismos en movimiento o afectar la visibilidad del sensor.
Por lo tanto, la protección, los procedimientos de limpieza, el acceso para mantenimiento y la selección de componentes deben reflejar las condiciones reales del sitio.
Temperatura
El rendimiento de la batería, la electrónica, los sensores y los materiales mecánicos pueden responder de manera diferente a los cambios de temperatura. Una plataforma destinada a condiciones amplias de temperatura debe evaluarse con respecto al rango real esperado durante la operación.
Vibración e impacto
El movimiento de las piernas crea movimientos mecánicos repetidos, mientras que el terreno accidentado puede introducir impactos adicionales. Por lo tanto, los sensores sensibles y los equipos electrónicos requieren un montaje y protección adecuados.
| Factor ambiental | Efecto potencial | Consideración del diseño |
|---|---|---|
| Humedad | Puede afectar conectores, componentes electrónicos y sensores. | Procedimientos apropiados de cierre, sellado y mantenimiento. |
| Polvo | Puede ingresar a áreas mecánicas o electrónicas. | Protección, acceso para limpieza y selección de componentes adecuados |
| Temperatura | Puede influir en el comportamiento electrónico y de la batería | Rango operativo definido y evaluación ambiental relevante. |
| Vibración | Puede afectar los datos del sensor y los componentes mecánicos. | Montaje adecuado, diseño estructural y evaluación de vibraciones. |
| Impacto | Puede estresar patas, carcasas, soportes y componentes electrónicos. | Protección estructural y validación bajo condiciones definidas. |
El entorno determina la configuración correcta
No existe una configuración universal que sea ideal para cada sitio industrial. El entorno operativo debe documentarse antes de seleccionar el robot.
La información útil puede incluir funcionamiento en interiores o exteriores, tipos de superficies, rango de temperatura, presencia de polvo o humedad, ancho del corredor, dimensiones de las escaleras, obstáculos esperados, cargas útiles requeridas y condiciones de comunicación.
¿Cómo pueden los robots cuadrúpedos reducir la exposición a áreas de trabajo difíciles?
Una aplicación importante de la robótica industrial es reducir la necesidad de que las personas ingresen a lugares de difícil acceso, incómodos o inadecuados para una inspección manual de rutina.
Un robot móvil puede transportar cámaras y sensores a áreas definidas mientras los operadores permanecen en una posición de control más conveniente. Esto puede respaldar la inspección y la recopilación de datos sin necesidad de que el personal siga físicamente cada ruta de inspección.
Reducir la exposición rutinaria
Algunas tareas industriales implican movimientos repetidos a través de entornos cálidos, polvorientos, húmedos, ruidosos, estrechos o difíciles. El uso de una plataforma móvil para la recopilación de datos de rutina puede reducir la frecuencia con la que el personal necesita ingresar a esas áreas.
El robot no elimina todos los requisitos de intervención humana. El mantenimiento, los hallazgos inusuales, las reparaciones y las tareas fuera de las capacidades del robot aún pueden requerir personal capacitado. El objetivo es trasladar las actividades apropiadas de inspección y seguimiento a un modelo operativo más controlado.
Observación y comunicación remotas.
Los módulos de cámara y comunicación pueden proporcionar a los operadores información desde el campo sin necesidad de permanecer junto al equipo que se está inspeccionando.
Para los equipos de mantenimiento, esto puede resultar útil durante las comprobaciones preliminares. Un robot puede recopilar información visual primero, lo que permite a los técnicos determinar qué tipo de trabajo de seguimiento puede ser necesario antes de ingresar al área.
La reducción de riesgos depende del diseño del sistema
Un robot no es automáticamente seguro simplemente porque sea remoto. El sistema completo necesita navegación, evitación de obstáculos, comunicación, procedimientos de emergencia, prácticas de mantenimiento y límites operativos adecuados.
Por lo tanto, el robot debe ser tratado como una herramienta de ingeniería con capacidades definidas y no como un sustituto universal del trabajo humano.
- Defina qué tareas se pueden realizar de forma remota.
- Establezca límites operativos seguros para el robot.
- Proporcionar funciones adecuadas de comunicación y control de emergencia.
- Mantener sensores y componentes mecánicos según las condiciones de operación.
- Mantenga la intervención humana disponible para situaciones más allá de las capacidades definidas del robot.
¿Cómo deberían integrarse los equipos y los sensores?
La integración del equipo determina si el robot puede realizar la tarea prevista sin comprometer la movilidad, el equilibrio, la disponibilidad de energía o la calidad de los datos. Un sensor que funciona bien en un banco puede requerir una estructura de montaje diferente una vez que se instala en una plataforma cuadrúpeda móvil.
Montaje mecánico
Los puntos de montaje deben soportar el equipo de forma segura y al mismo tiempo mantener suficiente acceso para la instalación y el mantenimiento. La ubicación del equipo también importa porque puede afectar el centro de gravedad y el movimiento del robot.
Para cámaras y sensores que requieren una visión estable, el sistema de montaje también debe considerar el movimiento y la vibración. El equipo necesita un campo de visión adecuado sin interferir con las piernas del robot u otros componentes.
Integración eléctrica
Cada módulo agregado crea un requisito eléctrico. Las cámaras, los sistemas térmicos, los módulos informáticos, la iluminación, los equipos de comunicación y los sensores ambientales pueden tener diferentes requisitos de voltaje y corriente.
La arquitectura de energía debe adaptarse a estas cargas y al mismo tiempo mantener la compatibilidad con la batería del robot y la electrónica de control.
Integración de datos
Los sistemas robóticos modernos pueden generar grandes cantidades de datos de imágenes, sensores y navegación. El sistema debe definir cómo se recopila, transmite, almacena y procesa la información.
Para las aplicaciones de inspección, lo ideal es que los datos permanezcan conectados a la información de ubicación y hora para que un análisis posterior pueda identificar exactamente dónde se recopiló una observación en particular.
| Área de Integración | Pregunta clave | Impacto potencial |
|---|---|---|
| Peso | ¿Puede el robot llevar el paquete completo de equipamiento? | Influye en la movilidad, el equilibrio y la carga mecánica. |
| Posición | ¿Dónde se debe montar el equipo? | Puede afectar el centro de gravedad, el campo de visión y el movimiento. |
| Fuerza | ¿Qué entrada eléctrica se requiere? | Cambia los requisitos de batería y administración de energía. |
| Datos | ¿Cómo se transmitirá o almacenará la información? | Determina la arquitectura de comunicación y procesamiento. |
| Mantenimiento | ¿Se puede acceder al módulo y reemplazarlo? | Afecta la capacidad de servicio y la continuidad operativa. |
La integración debe planificarse antes de la implementación
La planificación temprana puede evitar problemas como sensores bloqueados, conectores inaccesibles, capacidad insuficiente de la batería o montaje inestable del equipo.
La información técnica útil incluye dimensiones del equipo, peso, consumo de energía, especificaciones de conectores, interfaces de comunicación, requisitos de montaje, temperatura de funcionamiento y exposición ambiental esperada.
Una vez que se conocen estos parámetros, la plataforma robótica se puede evaluar como un sistema completo en lugar de como un robot base al que se le agregan equipos posteriormente.
¿Qué deberían evaluar los compradores antes de elegir una plataforma?
La elección de un robot cuadrúpedo debe comenzar con la aplicación y no con la apariencia o un único número de rendimiento. Una plataforma técnicamente avanzada puede seguir siendo inadecuada si no puede navegar por el terreno requerido, transportar el equipo necesario, operar en las condiciones esperadas o proporcionar los datos requeridos.
Comience con el medio ambiente
Documente las superficies, pendientes, escaleras, pasillos, obstáculos, temperatura, humedad, polvo y otras características ambientales. Estos factores determinan qué tipo de movilidad y protección requiere la plataforma.
Definir la tarea operativa.
Identifique si el robot realizará inspección, monitoreo, recopilación de datos, transporte, observación de equipos u otra función definida. La tarea determina el equipo que se debe instalar.
Evaluar la movilidad
Mire más que la capacidad de caminar. Considere subir escaleras, manejar pendientes, sortear obstáculos, estabilidad, velocidad de movimiento, capacidad de giro y desempeño en las condiciones reales de la superficie esperadas en el sitio.
Verifique la capacidad de carga útil y la integración
Se debe evaluar el paquete completo de equipos, incluidas cámaras, sensores, dispositivos de comunicación, estructuras de montaje, baterías y otros accesorios.
Revisar funciones autónomas
Determine si el sistema puede admitir la planificación de rutas, la evitación de obstáculos, el posicionamiento, la recopilación automatizada de datos, la programación de tareas y el monitoreo remoto al nivel requerido por el proyecto.
- Terreno:¿Qué superficies, escaleras, pendientes y obstáculos debe sortear el robot?
- Tarea:¿Qué acción física o información debe proporcionar el robot?
- Carga útil:¿Qué equipo hay que llevar y cuánto pesa?
- Fuerza:¿Cuál es la demanda eléctrica combinada de la plataforma y el equipo instalado?
- Autonomía:¿Qué partes del flujo de trabajo operativo necesitan ejecución automatizada?
- Ambiente:¿Qué condiciones de temperatura, polvo, humedad, vibración o impacto se esperan?
- Mantenimiento:¿Cómo se inspeccionarán y repararán los sensores, las baterías, las patas y otros componentes?
Principio de selecciónLa mejor plataforma no es necesariamente aquella que tiene la hoja de especificaciones más larga. Es aquel cuyas características de movilidad, detección, potencia, integración de equipos, autonomía y mantenimiento coinciden con el entorno operativo real.
¿Cómo es un proceso de implementación estructurado?
Un proceso de implementación estructurado ayuda a convertir un concepto general de robótica en un sistema operativo con requisitos técnicos claros. Esto es particularmente importante para aplicaciones industriales porque el robot debe trabajar con el entorno, el equipo, los procedimientos y los sistemas de datos existentes.
- Definir el escenario operativo:Registre el diseño del sitio, el terreno, las condiciones ambientales, las rutas operativas y las tareas objetivo.
- Identificar el equipo requerido:Determine qué cámaras, sensores térmicos, dispositivos ambientales, unidades de iluminación o módulos de comunicación se necesitan.
- Establecer parámetros del sistema:Confirme el peso, las dimensiones, los requisitos de energía, las interfaces de datos, las posiciones de montaje y el acceso de mantenimiento.
- Construir la ruta operativa:Defina las áreas, puntos de control, rutas de navegación y secuencia de inspección requeridas por la aplicación.
- Validar movilidad:Evalúe el movimiento en el terreno real, incluidas escaleras, pendientes, obstáculos y superficies de transición.
- Validar equipo:Verifique la calidad de la imagen, las lecturas de los sensores, la comunicación y la estabilidad del equipo durante el movimiento.
- Establecer procedimientos operativos:Definir procedimientos de carga, mantenimiento, revisión de datos, intervención y emergencia.
Las pruebas del sitio son importantes
Las pruebas de laboratorio no pueden reproducir todas las características de una instalación real. El robot debe evaluarse en condiciones operativas representativas siempre que sea práctico.
Las pruebas del sitio pueden revelar detalles que son difíciles de identificar durante el desarrollo general. Un corredor puede ser más estrecho de lo esperado. Una escalera puede tener una altura inusual. Una superficie particular puede proporcionar menos tracción. Las condiciones de iluminación pueden reducir el rendimiento de la cámara.
Estos hallazgos se pueden utilizar luego para ajustar la planificación de rutas, la ubicación de los equipos, la configuración de los sensores o los procedimientos operativos.
Los flujos de trabajo de datos deben diseñarse con el robot.
La automatización de la inspección produce valor sólo cuando se puede utilizar la información recopilada. Un sistema útil debería definir cómo se almacenan las imágenes y las lecturas de los sensores, cómo se asocian con las ubicaciones, cómo se identifican las anomalías y cómo los operadores revisan los resultados.
Para inspecciones recurrentes, los registros históricos también pueden proporcionar una base de comparación. El robot puede recopilar datos utilizando rutas y puntos de vista similares, lo que facilita la identificación de los cambios con el tiempo.
El mantenimiento debe ser parte de la implementación.
Un robot móvil contiene componentes mecánicos y electrónicos que experimentan movimientos repetidos. Las patas, las articulaciones, los motores, los sensores, los conectores, las baterías y las carcasas protectoras requieren un mantenimiento adecuado.
Por lo tanto, la inspección de rutina debe incluirse en el plan operativo desde el principio. El fácil acceso a los componentes clave y los procedimientos de reemplazo claros pueden hacer que la operación a largo plazo sea más práctica.
¿Cuál es la dirección futura de la robótica cuadrúpeda industrial?
El desarrollo de la robótica cuadrúpeda industrial avanza hacia una mayor autonomía, una mejor conciencia ambiental, una mayor integración de equipos y un software más específico para aplicaciones. La dirección central no es simplemente hacer que los robots caminen mejor, sino permitirles realizar flujos de trabajo operativos completos con menos intervención manual.
Operación incorporada más inteligente
Se espera cada vez más que los robots combinen percepción y movimiento en lugar de tratarlos como funciones separadas. Una plataforma puede utilizar información ambiental para decidir dónde moverse, cómo evitar obstáculos y dónde realizar una tarea.
Esto crea una relación más estrecha entre el robot físico y el software que lo controla. El resultado puede ser un movimiento más adaptativo en entornos que no pueden representarse completamente mediante una ruta fija.
Inspección más inteligente
A medida que las cámaras y los sensores recopilan más información, el análisis automatizado se vuelve cada vez más útil. El reconocimiento basado en IA puede ayudar a identificar condiciones visuales predefinidas, organizar imágenes de inspección y resaltar áreas que merecen una revisión adicional.
Por ejemplo, se puede diseñar un sistema para reconocer anomalías de equipos seleccionados, cambios de superficie u otras condiciones definidas por la aplicación. Los operadores humanos pueden entonces centrarse en la verificación y la toma de decisiones en lugar de revisar cada imagen con la misma atención.
Mayor modularidad
Es probable que las futuras plataformas industriales admitan combinaciones de equipos más amplias. Una única base robótica puede acomodar diferentes sensores de inspección, módulos ambientales, equipos de comunicación o dispositivos para tareas específicas.
Esto requiere interfaces mecánicas y eléctricas más estandarizadas y al mismo tiempo permite la personalización cuando los proyectos especializados lo requieren.
Integración con sistemas de información industriales.
Es probable que la próxima etapa de la robótica industrial conecte la operación física con los sistemas de gestión digital. La información generada por robots se puede combinar con registros de equipos, programas de mantenimiento, mapas, historial de inspecciones y otros datos digitales.
Esto permite que el robot forme parte de un flujo de trabajo industrial más amplio en lugar de funcionar como una máquina aislada.
Mayor autonomía Se pueden realizar más tareas mediante navegación autónoma, planificación de rutas, evitación de obstáculos y operación programada.
Mejor percepción Múltiples sensores y análisis inteligentes pueden proporcionar información más rica sobre los equipos y el entorno.
Integración más profunda Las plataformas robóticas pueden conectar movilidad, sensores, energía, datos y software industrial en un flujo de trabajo operativo más completo.
De máquina móvil a plataforma operativa inteligente
El valor a largo plazo de la robótica cuadrúpeda reside en la combinación de movilidad física e inteligencia digital. Un robot que puede caminar por terrenos difíciles proporciona el acceso físico. Los sensores proporcionan información. El control autónomo proporciona repetibilidad. El análisis basado en IA puede ayudar a interpretar los datos recopilados. El software industrial conecta esos resultados con flujos de trabajo más amplios.
Cada una de estas capacidades es útil de forma independiente, pero su combinación crea una plataforma mucho más capaz. Cuanto más estrechamente estén integrados, más aplicaciones podrán admitirse sin tener que rediseñar todo el sistema para cada nueva tarea.
Principio de cara al futuroLa dirección de la robótica cuadrúpeda industrial es hacia sistemas orientados a tareas que combinan movilidad, percepción, operación autónoma, equipos modulares e inteligencia de datos dentro de una plataforma coordinada.
Preguntas frecuentes
¿Qué es un robot cuadrúpedo industrial?
Es una plataforma robótica móvil de cuatro patas diseñada para tareas profesionales como inspección, monitoreo, recopilación de datos y operación en entornos donde los robots con ruedas convencionales pueden tener dificultades para navegar.
¿Por qué los robots cuadrúpedos son adecuados para terrenos irregulares?
Cuatro patas controladas individualmente brindan más opciones para la colocación de los pies y la postura corporal. Esto puede ayudar a la plataforma a superar escaleras, pendientes, huecos, superficies sueltas y otros cambios en el terreno dentro de su capacidad operativa definida.
¿Puede un robot cuadrúpedo funcionar de forma autónoma?
Sí. Dependiendo de la arquitectura del sistema, las funciones autónomas pueden incluir percepción ambiental, posicionamiento, planificación de rutas, evitación de obstáculos, ejecución de tareas y recopilación de datos. El nivel adecuado de autonomía depende de la aplicación y el entorno.
¿Qué sensores se pueden instalar en una plataforma cuadrúpeda?
Los posibles equipos incluyen cámaras de luz visible, sistemas de imágenes térmicas, sensores de profundidad o alcance, dispositivos de monitoreo ambiental, sistemas de iluminación, módulos de comunicación y otros equipos para tareas específicas. La configuración exacta depende de la plataforma y la aplicación.
¿Se puede utilizar un robot cuadrúpedo para la inspección industrial?
Sí. Puede respaldar la inspección de rutina de instalaciones industriales, equipos, infraestructura, túneles, talleres y otras áreas siguiendo rutas definidas y recopilando datos visuales, térmicos u otros datos de sensores.
¿Se pueden integrar las imágenes térmicas con el robot?
Sí. Las imágenes térmicas se pueden utilizar junto con las cámaras convencionales cuando las diferencias de temperatura son relevantes para la tarea de inspección. El sensor, la posición de montaje, los requisitos de energía y la interfaz de datos deben evaluarse como parte del sistema completo.
¿Se pueden agregar equipos adicionales al robot?
Muchas plataformas profesionales pueden admitir equipos modulares, siempre que los componentes agregados permanezcan dentro de los límites mecánicos, eléctricos, de peso y de interfaz definidos. Es posible que se requieran soportes personalizados u otros componentes de integración para configuraciones especializadas.
¿Qué se debe considerar antes de seleccionar una plataforma?
Los factores importantes incluyen requisitos de terreno, escaleras y pendientes, entorno operativo, peso de la carga útil, requisitos de sensores, demanda de energía, funciones autónomas, flujo de trabajo de datos, acceso de mantenimiento y condiciones de comunicación.
¿Puede una misma plataforma soportar diferentes aplicaciones?
Sí. Un diseño modular puede permitir la instalación de diferentes sensores y equipos para inspección, monitoreo, medición ambiental u otras tareas industriales definidas. La configuración disponible depende de la arquitectura del robot y los requisitos del equipo.
¿Cómo se pueden utilizar los datos de inspección después de una patrulla robótica?
Las imágenes recopiladas y las lecturas de los sensores se pueden asociar con ubicaciones y puntos de inspección y luego revisarlas para detectar condiciones predefinidas. Los registros históricos también pueden respaldar la comparación entre los ciclos de inspección y ayudar a organizar el trabajo de seguimiento.
¿El funcionamiento autónomo elimina la necesidad de operadores?
No necesariamente. La automatización puede reducir el control manual continuo, pero es posible que aún se necesiten operadores para supervisión, manejo de excepciones, mantenimiento, hallazgos inusuales y tareas fuera de la capacidad operativa definida del robot.
¿En qué entornos se pueden utilizar los robots cuadrúpedos industriales?
Las aplicaciones potenciales incluyen fábricas, talleres, túneles, instalaciones industriales, sitios de infraestructura, áreas exteriores irregulares y otros lugares donde se requiere inspección móvil o recopilación de datos. La idoneidad real depende de las condiciones ambientales y las especificaciones de la plataforma.
Discutir un proyecto de robótica cuadrúpeda
Comparta las condiciones del terreno, la tarea de inspección, los requisitos del equipo, el peso de la carga útil, el entorno operativo o las funciones autónomas necesarias para su aplicación.
Contáctenos para discutir los requisitos de su proyecto.